
生成式AI(Generative AI)導入汽車之後,車輛智慧化程度大幅提升。過去,智慧座艙主要圍繞數位儀表板、抬頭顯示器(HUD)與車載資訊娛樂系統(IVI),強調資訊整合與人機介面的數位化;如今,隨著生成式AI、多模態感知與高算力車載平台加速導入,車輛開始具備理解自然語言、辨識駕乘人員狀態,甚至主動協調車內功能的能力,智慧座艙也逐步從顯示與操作中樞,轉變為能感知、判斷並回應真實環境的智慧空間。
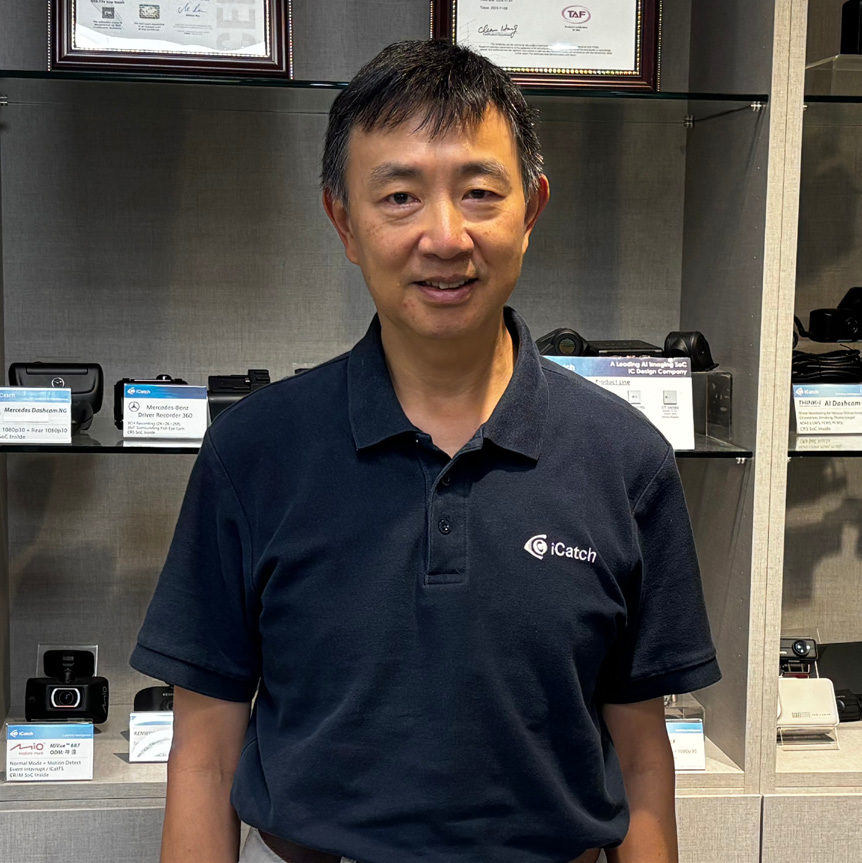
長期投入影像訊號處理器與邊緣影像AI的芯鼎科技,從感測前端切入智慧座艙市場。芯鼎科技發言人李長龍(圖1)指出,未來車內的中央運算平台將愈來愈強大如同「大腦」,負責執行大型語言模型、多模態資料融合及駕駛決策;分布於車內外的影像感測裝置,則可扮演「小腦」角色,在前端完成影像優化、物件辨識與必要的資料篩選,再將重要資訊送往中央系統。智慧座艙走向實體AI(Physical AI)的過程中,資訊蒐集能力與精度的提升更為不可或缺。這種大小腦分工架構,不只是算力配置問題,也攸關延遲、頻寬、隱私及系統可靠度。
雲端與終端協作生成式AI智慧大漲
生成式AI導入汽車後,最直觀的改變是語音助理開始擺脫固定指令與關鍵字限制,使用者能以自然語言詢問路線、控制空調或搜尋資訊。隨著自主代理(AI Agent)概念進一步發展,車內助理未來還可能根據行程、路況與駕駛習慣,主動拆解任務並呼叫導航、車輛控制及外部服務。
李長龍認為,智慧座艙AI未來不會完全仰賴雲端,也不會把所有工作都放在車輛終端,而是走向雲端與車端協作。涉及即時控制、駕駛安全及個人隱私的工作,將更適合在車內處理,未來車內只需要配置針對上述應用優化過約3~7B的小模型;而導航地圖、公共資訊及需持續更新的外部資料,屬於雲端大模型應用,則仍須透過網路取得,再由車端系統加以整合。
然而,大型語言模型並不能單獨完成智慧駕駛與座艙控制。車輛必須先知道駕駛是否清醒、乘客是否仍在座位上,以及前方是否有車輛、行人或障礙物,生成式AI才有足夠的環境脈絡做出適當回應。換言之,生成式AI提供的是理解與推理能力,攝影機、雷達與其他感測器所建立的多模態感知,才是車輛理解物理世界的基礎。因此影像處理器的角色不再只是把畫面拍清楚,而要進一步將影像轉換成可供AI與車控系統使用的結構化資訊。
影像模組保留獨立性資訊朝車載系統整合
而在架構設計上,李長龍指出,過去像行車紀錄器與電子後視鏡這類準前裝的裝置,車廠多半要求裝置必須獨立運作,未來智慧汽車架構逐步由分散式電子控制單元(ECU)走向域控制器與中央運算,但芯鼎科技觀察,不同影像應用對系統整合程度的要求並不相同。
例如,行車記錄器的主要任務是持續錄影與保存證據。傳統車廠通常希望這類模組保有一定獨立性,避免中央系統故障時連帶中斷錄影,也有利於後續維修與更換。相較之下,應用於先進駕駛輔助系統(ADAS)、自適應巡航控制、前方避障及安全控制的攝影機,其資料便必須送入中央運算平台,並與雷達、光達或其他感測資料融合,才能作為煞車、轉向與行車決策的依據。
李長龍強調,資訊整合是趨勢,但相機模組會維持相對的獨立性。未來架構可能是在前端模組內完成基礎影像處理與健康狀態監測,必要資訊再透過低電壓差動訊號(Low-Voltage Differential Signaling, LVDS)、MIPI或其他介面送入座艙及車控平台。如此既能共享資料,也能維持模組化維修與故障隔離能力。
從實際應用來看,車外攝影機可支援環景、電子後視鏡、盲點偵測、行車記錄及前方測距。為取得障礙物距離,近年視覺系統逐漸朝向雙目視覺發展,芯鼎科技也發展立體視覺技術,利用兩顆攝影機的視差取得物體的深度資訊。這類影像測距可以單獨使用,也能與雷達資料在前端或中央處理器中融合,提高環境辨識的完整性。真正涉及行車控制時,系統不只要辨識前方物體是人、車或其他障礙,更重要的是判斷距離與碰撞風險,才能決定是否警示或煞車。
可見光/紅外線/HDR融合破解低亮度天險
相較於車外影像,車內監控面臨另一成像難題。白天行車時,車室內部往往偏暗,窗外環境卻非常明亮;夜間又需要在不干擾駕駛與乘客的前提下持續取像。對影像感測器而言,這種極端亮暗反差容易造成窗外過曝或人臉細節不足,進而影響AI辨識準確度。
芯鼎科技的作法是結合高動態範圍(High Dynamic Range, HDR)、可見光與紅外線(IR)影像處理。紅外線可補足車室內低光源影像,協助系統在夜間或低亮度環境下看清駕駛與乘客;HDR則用於平衡窗外強光與車內暗部。由於可見光與紅外線的光譜特性不同,兩者同時進入感測器後,色彩還原方式也不同於一般可見光攝影,必須透過專用影像處理流程進行融合及校正。
影像品質的提升並非只為了讓畫面看起來更清楚,而是直接影響後端AI模型的可靠度。當臉部輪廓、眼睛開合、頭部姿態或手部動作能被穩定捕捉,系統才能正確判斷駕駛是否打瞌睡、視線是否偏離前方,或是否出現使用手機、吸菸及單手駕駛等行為。
在乘用車領域,駕駛監控系統(Driver Monitoring System, DMS)主要著重疲勞與分心偵測。李長龍說,系統可分析閉眼、點頭、視線方向與頭部姿態,發現異常後發出聲音或視覺警示;若再與ADAS或自動駕駛平台整合,也可進一步要求駕駛接管,甚至在必要時觸發車輛減速等安全機制。
商用車的需求則更偏向車隊安全管理。李長龍表示,前端AI可自動挑出駕駛使用手機、吸菸或其他高風險行為,不必由後端人員長時間觀看完整影片。相關事件可先在車端分類,再透過4G或5G網路回傳管理平台,協助車隊業者進行即時警示與事後分析。
生成式AI為實體AI暖身
整體而言,生成式AI已經逐漸導入座艙,並為駕駛與車輛互動帶來更自然、更主動的體驗,但座艙能否真正理解使用者與環境,仍取決於前端感知資訊是否即時、清晰且可信,在車輛導入實體AI朝向自駕車發展之際,更多且更準確的感測訊息將是發展重點。芯鼎科技將自身定位為智慧車輛的影像感知與邊緣AI小腦,在前端完成影像融合、輕量辨識、隱私處理與模組狀態監測,再與具備更高算力的車載運算平台協作。
未來的車輛中央大腦或許會持續升級並強化算力,甚至在車端執行大型語言模型與多模態推理;但沒有遍布車內外、能可靠取得物理世界資訊的感測前端,再強大的AI也無從判斷當下發生了什麼。因此,智慧座艙的競爭不只是算力與模型之爭,也是一場圍繞影像品質、邊緣運算、系統安全與資料治理展開的感知基礎建設競賽。